


 資料請求
 お問い合わせ

ロボットティーチング工数を最大90%削減!「属人化」を解消する教示レス・自動化ガイド

ロボットティーチング工数を最大90%削減!「属人化」を解消する教示レス・自動化ガイド
1はじめに:ティーチング作業が「ロボット活用のボトルネック」になっていませんか?
「新商品の立ち上げや型替えのたびに、何時間もロボットペンダントを握りしめている」 「ベテラン作業員しか正確なティーチングができず、その人が休むとラインが止まる」
産業用ロボットを導入したものの、「ロボットのティーチングにかかる時間と手間に追われ、本来想定していた生産効率が実現しない」という課題を抱える工場が増えています。
特に近年の「多品種少量生産」への移行に伴い、製品ごとに教示点を作り直す作業コストが膨れ上がり、ロボットの稼働率を押し下げる主因となっています。
本記事では、ティーチング作業が属人化する根本原因と、熟練者の「勘や技術」に依存せずに誰でも短時間で正確なプログラムを作成できる『ティーチングレス・自動教示技術』の最新アプローチを解説します。
2. なぜティーチングは「特定のベテランしかできない」のか?
ロボットティーチングが現場の特定人物に属人化してしまう理由は、主に3つあります。
「感覚的ノウハウ」の言語化不足: ワークの歪みや治具のガタつき、ロボットアームの微少な動きを「作業員の勘と技術」で補正して点(ポイント)を教示しているため、言語化(標準化)が困難。
複雑な動作干渉の回避スキル: 周辺設備や治具との衝突(干渉)を避けつつ最短軌道を描くスキルは、長年の経験がないと教示に莫大な時間がかかる。
ペンダント操作のハードルの高さ: 各ロボットメーカー固有の言語や操作系を覚える必要があり、現場の若手や非熟練者が参入しにくい。
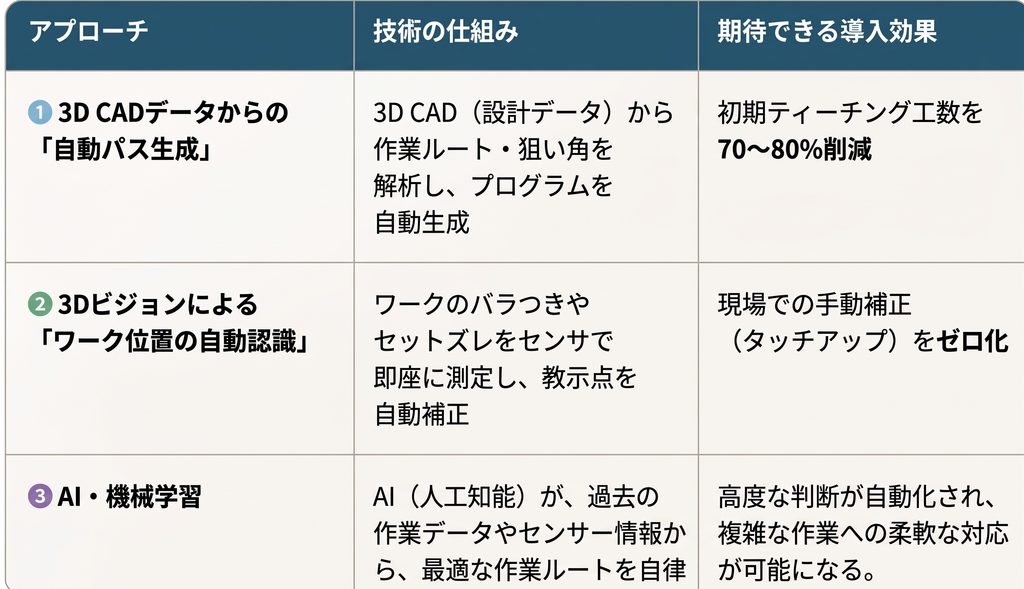
3. ティーチング時間を最大90%削る「3つの最新アプローチ」
従来の「ペンダントによる手動教示」から抜け出し、現場の負担を激減させる技術体系は以下の3つです。
4. ティーチング改善を進めるための「段階的ロードマップ」
現場の体制に合わせて、無理なくステップを踏んでティーチングレス環境へ移行することが成功の近道です。
ステップ1【標準化とティーチングデータのライブラリ化】
過去に作成した教示プログラムをパターン化(モジュール化)し、類似製品の立ち上げ時は使い回しができる構成に変更する。
ステップ2【オフラインティーチング(PC上)の導入】
実機ロボットを止めることなく、PC上のシミュレーション空間で事前プログラムを作成。ライン停止時間を最小化する。
ステップ3【ビジョンセンサ・AIによる「教示レス(自動補正)」構築】
ワークの個体差や位置ズレをセンサ・AIが自己判断して軌道を補正。現場作業者は「スタートボタンを押すだけ」の環境を実現する。
おわりに:ロボットを「使いこなす」ための技術パートナー
ロボットティーチングの効率化は、単に「作業時間を減らす」だけでなく、「熟練者のノウハウをデジタル資産に変え、少人数でも回る工場をつくる」ための重要なステップです。
「自社の製品形状でも自動パス生成ができるのか?」「ビジョンセンサとロボットの連携をどう組めばいいのか?」とお悩みの方は、ぜひ一度ご相談ください。
第一施設工業では、ロボット本体の選定から、3Dビジョン・各種センサを組み合わせた「ティーチングレス/省力化システムの構築・定着支援」まで一貫してサポートいたします。
[ロボットシステム・ティーチング自動化に関するお問い合わせはこちら](※問い合わせフォームリンク)
