


 資料請求
 お問い合わせ

溶接ロボットの「オフラインティーチングと実機のズレ」を解消!3Dシミュレーション×自動補正の実践活用術

溶接ロボットの「オフラインティーチングと実機のズレ」を解消!3Dシミュレーション×自動補正の実践活用術
はじめに
自動車部品や建設機械、鉄骨構造物などの溶接工程において、生産性を飛躍的に高める手段として「3Dシミュレータを活用したオフラインティーチング」の導入が進んでいます。実機ロボットを止めることなくPC上でプログラムを作成できるため、ラインの停止時間を最小限に抑え、多品種少量生産における段取り替え工数を大幅に削減できる点が最大の魅力です。
しかし、現場の生産技術者や熟練溶接工からは、次のような悩みが絶えません。
「シミュレーション上で完璧なパスを作成したのに、実機に転送すると数ミリ単位で軌道がズレる」
「ワークの個体差や溶接熱による歪み(変形)が発生し、毎回現場で手修正(タッチアップ)が必要になる」
「結局、現地での微調整に莫大な時間を取られ、オフラインティーチングの導入効果を実感できていない」
なぜ「PC上の完璧な3D空間」と「実際の製造現場」の間でこのような乖離が生まれるのでしょうか。本記事では、オフラインティーチングで手修正が発生する根本原因を紐解き、実機のズレを極限まで解消する最新の「自動補正技術(3Dセンシング・AIアダプティブ制御)」と現場での実践活用術を解説します。
1. なぜ「PC上で完璧なプログラム」が実機でそのまま動かないのか?
オフラインティーチングで作成したデータが実機でズレる原因は、単一の誤差ではなく「複数の物理的・環境的誤差が重なり合っていること」にあります。主な要因は以下の3つです。
① 機器・設備のメカニカル誤差(キャリブレーション誤差)
3D CAD空間上のロボット・治具・架台は「完全に理論値通り」の寸法で描かれています。しかし、実際の現場では以下のような微少な誤差が存在します。
・施工時・据付時の治具や架台の位置ズレ、経年劣化による歪み
・ロボットアーム自体の個体差や減速機のバックラッシ(ガタつき)
・トーチ(ツール)の曲がりや変形によるTCP(ツールセンターポイント)の誤差
② ワークの寸法公差(個体差)とセット誤差
板金加工やプレス成形、製缶加工で製作されるワークには、必ず寸法公差(個体差)が存在します。さらに、作業者がワークを治具にセットする際の位置決めピンとの隙間や浮きにより、ワークの開先位置(溶接ライン)は毎回微妙に変動します。
③ 溶接時の「熱歪み(熱変形)」による動的変化
溶接施工中、過酷な熱入力によってワークはリアルタイムに収縮・湾曲します。事前の教示点が正しくても、溶接が進むにつれて継手位置自体が逃げてしまうため、静的なプログラムだけでは狙い位置から脱線してしまいます。
2. 現場での手修正(Touch-up)を激減させる3つの補正技術
これらの誤差をPC上のシミュレーションだけで解決するのは不可能です。実機運用で手修正をゼロに近づけるためには、「オフラインデータ」×「実機側の自動補正ロジック」を組み合わせる設計が不可欠です。
技術①:フレームキャリブレーション(3点教示・基準フレーム補正)
ロボットと治具の位置関係(幾何誤差)を補正する手法です。治具上に設けられた3点以上の基準マーク(基準ピンや刻印)をロボットのトーチ先端で教示(タッチ)し、3D CAD上の原点と実機の原点を正確にマッチングさせます。これにより、設備設置時の据付誤差を網羅的にキャンセルできます。
技術②:タッチセンシング・3Dレーザビジョンによる「事前補正」
溶接を開始する直前に、トーチ先端(ワイヤ)に微小電圧をかけてワークに接触させる「タッチセンシング」や、ワーク頭上に配置した「3Dレーザセンサ」でワークの現在位置を非接触測定します。事前に取得した差分データから、シミュレーション生成したパス全体を平行移動・回転補正します。
技術③:アークセンサ・AIビジョンによる「リアルタイム開先追従(倣い制御)」
溶接進行中に発生する熱歪みやワークのうねりに対しては、リアルタイム補正が有効です。
・アークセンサ(溶接電流・電圧フィードバック):トーチをウィービング(首振り)させながら溶接電流の変化を検知し、開先のセンターを自動追従します。
・3Dレーザ・ビジョンAI(アダプティブ溶接):トーチの数ミリ手前をレーザでセンシングし、開先ギャップの広がりやズレをリアルタイムで認識。ロボットの軌道だけでなく、溶接電流・電圧・移動速度をリアルタイムに自動可変(アダプティブ制御)し、脚長・裏ビードの品質を一定に保ちます。
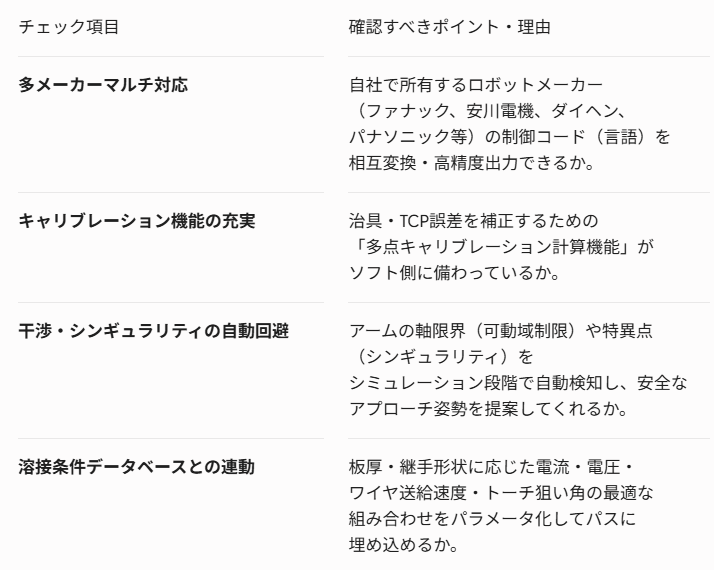
3. 失敗しないオフラインシミュレータ選定・活用のチェックリスト
オフラインティーチングシステムを新設・リプレイスする際は、単に「グラフィックがきれいか」「操作が簡単か」だけでなく、現場実機との連携性能を重視して選定する必要があります。
4. シミュレーションから実機運用までの最短ロードマップ
オフラインティーチングを成功させ、現場の属人化を解消するための標準的な導入プロセスは以下の通りです。
1.CADデータの整備と環境構築
ワーク・治具・ロボットの3D CADデータを取り込み、デジタルツイン(仮想工場)を構築。
2.実機とシミュレータの初回キャリブレーション
実際のセルとシミュレーション空間の基本座標系を整合させる(誤差を数十ミクロン〜0.1mmレベルに追い込む)。
3.オフラインでのパス生成と干渉チェック
教示レス/自動パス生成機能を用い、トーチ狙い角やアプローチ動作を設定。
4.センシング条件を組み込んだ実機転送
「タッチセンシング+アークセンサ倣い」のパラメータをセットした制御プログラムを出力・転送。
5.初物トライアルとデータフィードバック
初回施工時の補正データをシミュレータ側にフィードバック(学習)させ、次回のティーチング精度を向上させる。
おわりに
溶接ロボットにおけるオフラインティーチングの成功は、「PC上でいかにきれいな軌道を描くか」ではなく、「現場で必ず生じるズレや個体差を、センシングと自動補正アルゴリズムでいかに吸収するか」にかかっています。
単にシミュレーションソフトウェアを導入するだけでなく、3Dビジョンやアークセンサ、ロボットコントローラの制御ロジックまで含めた「トータルでの自動化設計」を行うことが、現場の手修正時間を劇的に削減し、高品位な自動溶接を実現する鍵となります。
「オフラインシミュレータを入れたが現場で手修正ばかりしている」「ワークの歪みや個体差による溶接不良に悩んでいる」といった課題はございませんか?
第一施設工業(SIer)では、溶接ロボットシステムの設計から、オフラインティーチング環境のキャリブレーション構築・運用定着支援まで幅広くサポートしております。まずはお気軽にご相談ください。
お問い合わせはこちら
