


 資料請求
 お問い合わせ

ノーコード・ローコード型ティーチングの「限界」と克服策|複雑ワーク・例外処理を現場で最適化する実践ノウハウ

ノーコード・ローコード型ティーチングの「限界」と克服策|複雑ワーク・例外処理を現場で最適化する実践ノウハウ
はじめに
製造現場における深刻な人材不足や多品種少量生産へのシフトに伴い、産業用ロボットの導入ハードルを下げる「ノーコード・ローコード型ティーチング(教示)」が急速に普及しています。プログラミング言語(スクリプト)を記述することなく、グラフィカルなUI(GUI)や3DCAD上の操作で動作パターンを作成できるアプローチは、ロボット未経験者の参入を容易にしました。
しかし、実際に現場へ導入した生産技術者や設備担当者の多くが、次のような「壁」にぶつかっています。
・「単純なピック&プレイスは動くが、複雑な干渉回避や微妙な力加減が表現できない」
・「ワークの公差や治具の傾きに対して、プログラムが柔軟に対応できない」
・「エラー発生時の条件分岐をGUIで作ろうとすると、逆にフローが複雑化して保守不能になる」
本記事では、既存のノーコード・ローコードツールが抱える技術的限界を正しく整理した上で、それらを克服して現場運用を最適化するための実践ノウハウと設計思想を解説します。
1. ノーコード・ローコードティーチング導入後に直面する「3つの技術的限界」
① ワーク個体差や熱歪みに対する「動的追従」の限界
ノーコードツールが得意とするのは、あらかじめ定義された点(Way Point)を規則正しく繋ぐ静的な軌道生成です。しかし、実際の製造現場では「鋳物ワークの寸法公差」「溶接時の熱歪み」「供給トレー上での微小な位置ズレ」が日常的に発生します。
センサ(3Dビジョンや力覚センサ)からのリアルタイムフィードバックを受け取り、ロボットのツール座標(TCP)を動的に修正するアルゴリズムは、標準的なGUIのブロック組み合わせだけでは記述しきれないか、レスポンス速度の観点から制限を受けるケースがほとんどです。
② 狭所動作・多軸干渉時における「軸挙動」の最適化
3Dシミュレーション上で「エンドエフェクタ(手先)が目的地に届いている」ように見えても、ロボットアームの各関節(軸)が可動域制限に達していたり、特異点(シンギュラリティ)に接近して異常動作を引き起こすリスクがあります。
GUIベースの教示では手先位置の指定に終始しがちで、各関節軸の回転方向や特異点回避の姿勢設定まで細かく制御しづらいため、結果として現場での手修正(Touch-up)が不可欠になります。
③ 条件分岐の過密化による「例外処理プログラム」のブラックボックス化
生産ラインの自動化で最も開発工数を割くべきは「正常系」ではなく「異常系(例外処理)」です。「ワークを落とした」「センサが未検知」「エア圧が低下した」といったトラブル時の挙動をノーコードのフローチャートで構築しようとすると、矢印とブロックが複雑に絡み合い、第三者が解読できないスパゲティプログラム化する問題が生じます。
2. 限界を突破する「ハイブリッド運用(ローコード+カスタムスクリプト)」
ノーコードの限界を突破するために有効な手法が、「ベース構造のノーコード化」と「高度な処理のモジュールスクリプト化」を分担するハイブリッド運用です。
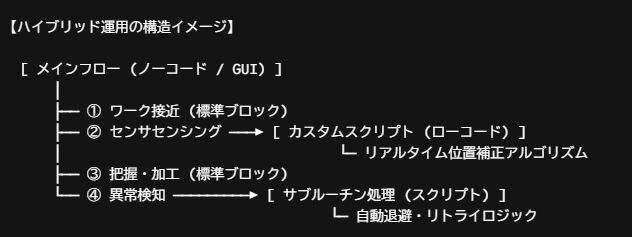
・メインフローはGUIで可視化:作業手順の追加や順序変更は現場担当者がGUI上で完結できるようにします。
・センシングと例外処理はサブルーチン化:高度な数学的補正計算やエラー処理ロジックは、Pythonやロボット各社固有の言語でスクリプト化し、ブラックボックス化を防ぎます。
この設計により、現場の作業者は直感的にライン変更を行える一方で、技術的なロバスト性(堅牢性)はスクリプト側で担保するという設計思想が実現します。
3. 現場の教示工数を半減させる「3つの実装ノウハウ」
ノウハウ①:動作パターンの「モジュール(関数)化」
ピック動作、回避動作、検査位置へのアプローチなど、頻出する基本動作はパラメータ(位置情報・速度・トルク閾値など)を受け取るモジュールとしてライブラリ化します。教示者は一から軌道を作るのではなく、「どのモジュールにどの数値を渡すか」を定義する運用へ変更することで、ティーチング時間を劇的に短縮できます。
ノウハウ②:ソフトリミットと干渉領域(ゾーン)の事前定義
ティーチングペンダントによる教示ミスでロボットを治具や架台に衝突させるリスクを避けるため、プログラム側で「侵入禁止エリア(キューブゾーン)」や「軸角度リミット」を物理制限とは別にソフトウェア上で厳密に設定します。
ノウハウ③:「センサベースト・ティーチング」の組み込み
手動で何十点もの教示点を打つのではなく、基準点(基準フレーム)の1点だけを教示し、あらかじめ作成したCADデータやセンサからの相対距離情報を用いて自動的に残りの軌道を算出・生成させる設計を取り入れます。
4. 自社で内製化すべき領域とSIerを活用すべき領域の境界線
ノーコード・ローコードツールを効果的に使いこなすには、すべてを自社で解決しようとせず、システムインテグレータ(SIer)との役割分担を明確にすることが成功の鍵です。
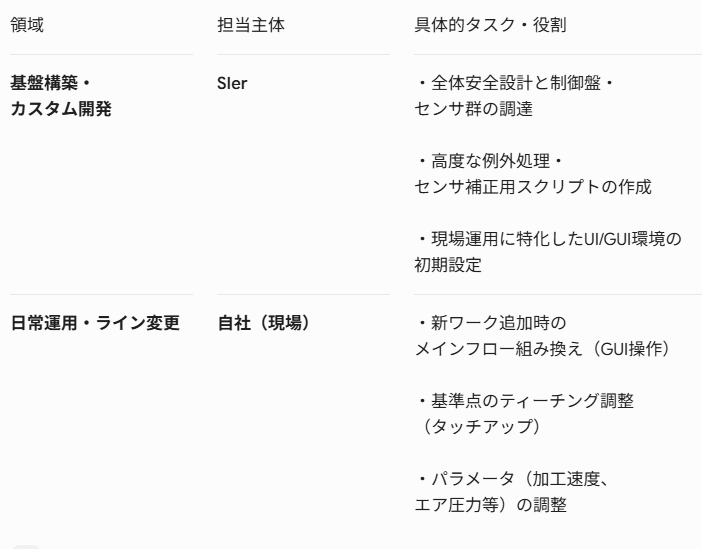
基盤となるシステム設計や高度な処理ロジック構築を信頼できるSIerに任せることで、現場担当者は「現場で必要なパラメータ調整や簡単な順序変更」だけに専念できるようになり、導入後のトラブル予防と運用の内製化を両立できます。
おわりに
ノーコード・ローコード型ティーチングは、産業用ロボットの導入ハードルを下げる強力な手段ですが、現場特有の不確定要素や高度な制御要求に対しては「ノーコード単体」で完結させない設計(ハイブリッド運用)が求められます。
自社のワーク特性や現場作業者のスキルレベルに合わせ、どこまでを標準機能で賄い、どこからを高度なシステム構築としてSIerに委託するかを見極めることが、FA化・自動化のROI(投資対効果)を最大化する最短ルートです。
「自社の現場でノーコードツールがどこまで使えるか判断がつかない」「導入したものの手修正が多くて困っている」といったお悩みはありませんか?
第一施設工業では、お客様の製造ラインやワーク特性に合わせた「最適なティーチング環境の構築」から「現場運用向けサポート」までトータルでご提案しております。まずはお気軽にお問い合わせ・ご相談ください。
お問い合わせはこちら
